3.2. 엔코더 분해능 자동 설정
3.2. 엔코더 분해능 자동 설정
엔코더 분해능이란 컨베이어(프레스)의 형태가 직선인 경우는 컨베이어(프레스)가 1m 이동한 경우, 원형인 경우는 컨베이어(프레스)가 1deg 회전한 경우 발생하는 펄스수를 의미합니다.
엔코더 분해능을 자동으로 계산하기 위해서는 /시스템/응용 파라미터/센서 동기/동기 파라미터 설정 화면에서 [F2:분해능 계산]을 누릅니다.
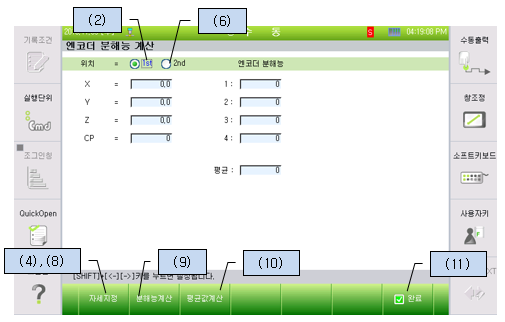
(1) 아래의 그림과 같이 작업물이 리밋스위치를 치고 들어간 후 센서를 정지합니다.

(2) 위치를 <1st>로 선택합니다.
(3) 작업물 위의 특정위치로 로봇의 툴 끝을 이동합니다.
(4) [F1:자세지정]을 누르면 현재 로봇의 위치와 함께 엔코더 펄스값이 기록됩니다.
(5) 아래의 그림과 같이 센서를 구동하여 작업물을 이동합니다.(1m이상)

(6) 위치를 <2nd>로 선택합니다.
(7) (3)에서 지정한 특정위치로 로봇의 툴 끝을 이동합니다.
(8) [F1:자세지정]을 누르면 현재 로봇의 위치와 함께 엔코더 펄스값이 기록됩니다.
(9) [F2:분해능 계산]을 누르면 엔코더 분해능을 계산하고 엔코더 분해능 항목에 기록합니다.
(1) ~ (9)의 과정을 반복하면 총 4개의 엔코더 분해능을 계산할 수 있습니다.
(10) [F3:평균값계산]을 누르면 기록된 엔코더 분해능들의 평균값이 계산됩니다.
(11) [F7:완료]를 누르면 평균값이 엔코더 분해능으로 설정됩니다.